編按:本文綜合整理自 宇樹科技 AS2-W 官方規格頁、宇樹官方發布貼文、ETH Zurich 輪足研究資料、輪足機器人節能研究與 Hacker News 討論,並加入 Siami 編輯部觀點與分析。文中產品性能均為廠商在實驗室或特定配置下的標示值,尚非第三方實地驗證結果。
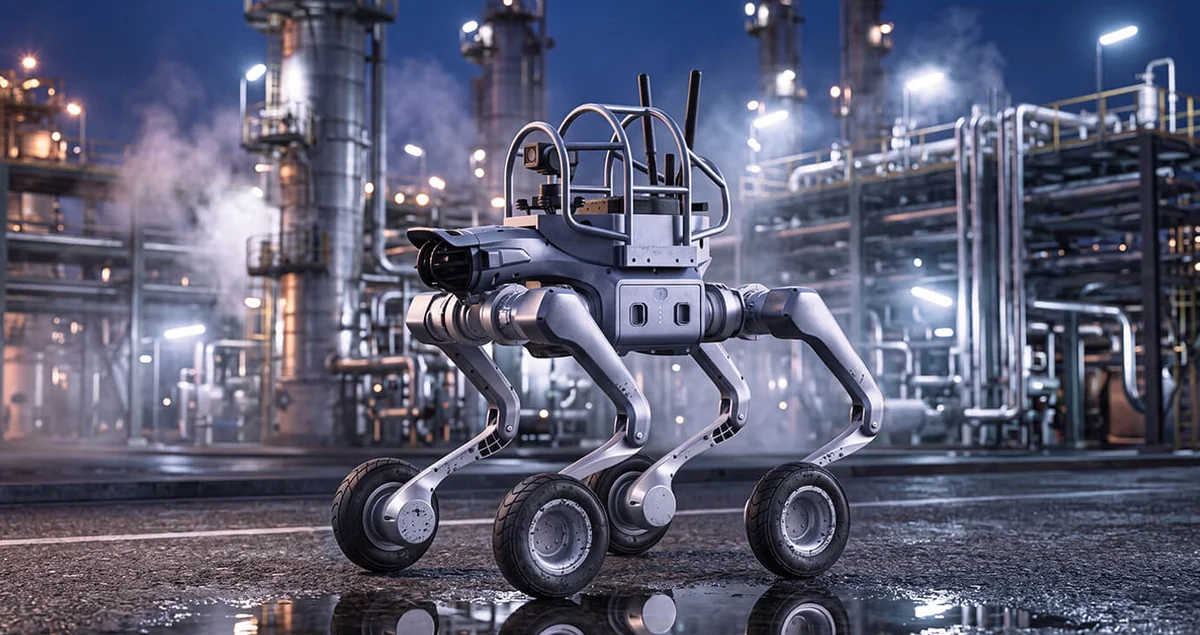
中國機器人公司宇樹科技(Unitree Robotics)公開新款 AS2-W,把 AS2 四足平台的腳端換成四具 7 吋動力輪,主打平地高速滾行、碎石與陡坡姿態調整,以及遇到台階時用腿部跨越。官方稱它含電池約 25 公斤,最高速度超過每秒 6 公尺,換算約每小時 21.6 公里;空載續航約 30 公里,連續移動時可攜帶約 16 公斤。
這段展示在社群快速擴散。宇樹 7 月 24 日發布的 X 影片在抓取時已超過 385 萬次觀看、1.3 萬次喜歡,Hacker News 討論則同時出現讚嘆與質疑:有人認為「輪子+腿」終於把四足機器人的效率問題放到正確方向,也有人追問宣傳片中的抓地力、攀爬動作與跟隨能力,能否由客戶拿到的量產機重現。
AS2-W 到底多了什麼
AS2-W 不是單純把四個腳掌換成自由滾動的小輪。每條腿仍保留關節主動控制,輪子也有驅動力,機器可一邊滾行、一邊改變身體高度、重心與接地角度。平坦路面不必反覆抬腿落腳;地形變差時,四條腿又能像主動懸吊般吸收起伏、跨過落差,或把輪子暫時當成接觸點。
宇樹官方目前列出的核心規格包括:
- 最高速度:超過 6 m/s,常態規格區間為 0 至 3.7 m/s;
- 本體重量:含電池約 25 公斤,站立尺寸約 72.1 × 49.3 × 52.1 公分;
- 動力與電池:關節峰值扭矩約 95 N·m,電池 648 Wh/15,000 mAh;
- 承載能力:靜止站立約 150 公斤,連續移動約 16 公斤;
- 地形能力:約 45 度斜坡、30 公分階梯,最大攀越高度依情境約 0.4 至 0.8 公尺;
- 續航標示:空載連續行走約 3 小時、約 30 公里;承載 16 公斤時超過 2 小時;
- 環境與感測:IP54 防塵防潑水、工業級 64 至 128 線 LiDAR、HD 相機、麥克風與揚聲器;
- 開發配置:八核心處理器、Wi-Fi 6、Bluetooth 5.2、SDK/API,以及可選配約 150 TOPS 的運算模組。
官方也提供 ISS 3.0 側向跟隨系統,宣稱可做到公分級定位與穩定追蹤,應用情境包括攜帶背包、巡檢、保全與戶外探索。GPS 與 4G 預設停用,必須取得使用者授權後啟用。AS2-W X 與 EDU 兩種版本目前都只標示「聯絡銷售」,沒有公開售價。
官方影片證明原型或展示機能完成這些動作,卻不能單獨證明量產版本在不同負載、輪胎、地面濕度、控制模式與操作員條件下都能重現相同表現。
輪子與腿不是噱頭,而是一個明確取捨
輪式底盤在平坦硬地上通常比步行省電、速度更高,缺點是容易被樓梯、溝槽、鬆軟地面與大落差卡住。純四足機器人則能選擇落腳點、跨越障礙,卻必須持續抬升與加速腿部,長距離運輸的能耗和機械磨耗都更高。
輪足設計試圖把兩者分工:大部分路程用輪子,只有需要越障或維持平衡時才充分調動腿部。ETH Zurich 多年前在 ANYmal on Wheels 計畫中就把這項思路概括為「用輪子克服效率與機動性的取捨」,並指向快速探索、物流、搜救與工業巡檢。2026 年一篇輪足全向移動研究亦報告,其自適應步態相較固定步態最多降低 35% 能耗;這項研究不是對 AS2-W 的評測,但說明輪足混合背後有可量化的工程理由。
代價也很直接。四具輪轂馬達、傳動、輪胎與控制器會增加重量與故障點;控制系統除了管理 16 個關節自由度,還要同時分配輪速、抓地力、腿部支撐與身體姿態。輪胎在泥地、濕石與鬆砂上的摩擦力不同,影片中看似流暢的動作,背後可能需要地形辨識、滑移估計與精密調校。
數據解讀:150 公斤承重不等於能載人越野
最容易誤讀的是「靜態承重 150 公斤」。這個數字描述機器站立時可支撐的重量,不能直接換成移動負載。官方同一張表列出的連續行走負載只有約 16 公斤,兩者相差超過九倍;因此把它解讀成可載成年人高速奔跑,並沒有規格依據。
「最高速度超過 6 m/s」也不是日常巡航承諾。官方表格把一般速度寫為 0 至 3.7 m/s,再以括號列出最高約 6 m/s,並明確註明數據來自實驗室條件。速度、續航與越障通常互相拉扯:高速、重載、上坡、頻繁跳躍與高運算負載都會縮短續航,不能把每一欄的最佳值想像成同時成立。
續航資料本身還有值得釐清之處。頁面摘要寫「空載超過 33 公里、負載超過 16 公里」,詳細參數表則寫空載約 30 公里、承載 16 公斤時約 25 公里。這可能來自不同測試條件、版本或頁面更新不同步。在宇樹公布完整測試路線、速度曲線、地面材質與電池截止條件前,比較穩妥的說法是「官方標示約 30 公里」,而非精確承諾 33 公里或重載 25 公里。
還有三項資訊尚未公開:
- 售價與實際交付配置:X、EDU 版本均需詢價,150 TOPS 模組與開發權限是否標配不明;
- 第三方重現測試:目前主要素材來自官方宣傳,尚缺獨立機構的續航、濕地抓地與耐久測試;
- 功能成熟度:宇樹頁尾承認,部分展示功能仍在開發與測試,會逐步開放給使用者。
為什麼這件事重要
AS2-W 的意義不在於又多一支機器狗翻越岩石的影片,而是中型輪足平台正在補上消費級與重型工業級之間的空缺。宇樹既有 Go2-W 含電池約 18 公斤、標示載重約 8 公斤、速度 2.5 m/s;B2-W 則重約 85 公斤,可移動超過 40 公斤負載。AS2-W 以 25 公斤本體、16 公斤連續負載與 6 m/s 峰值速度,試圖在可搬運性、速度與工作能力之間找到新的中段。
對台灣的工廠、園區、能源設施與災害應變單位而言,這種尺寸可能比大型平台更容易運送和部署,又能攜帶熱像儀、氣體感測器、通訊中繼或小型工具。真正有商業價值的工作並不是後空翻,而是能否每天沿固定路線巡檢、在樓梯與平地之間切換、把異常資料可靠送回,並在雨水、粉塵與網路中斷後安全停機。
它也把「具身智慧」拉回硬體現實。大模型可以協助理解指令、辨識環境或規劃任務,但輪胎打滑、關節過熱、電池衰減、LiDAR 盲區與煞車距離仍是物理問題。若 SDK、感測資料與安全介面只開放給高價 EDU 版本,開發者能否把 AI 真正接進機器,就會比宣傳中的 TOPS 數字更重要。
社群反應:讚嘆混合移動,也追問控制權
Hacker News 討論最正面的觀點,是輪足形態終於把「長距離效率」放進四足機器人的設計。用戶 schobi 指出,輪轂馬達雖會增加重量,平地滾行能換取更長里程,腿又能在崎嶇路面當作大行程懸吊;另一位用戶 UltraSane 認為,這是一種自然演化沒有出現、卻非常有效的移動形態。
質疑主要分成三類。第一是展示可信度:影片中的陡坡抓地與穩定追蹤究竟使用何種輪胎、路面和韌體,量產機是否可重現。第二是價格:官方未公布 AS2-W 售價,社群估值從數千到數萬美元不等,現階段都只是猜測。第三是控制權:有使用者批評宇樹其他低價型號把 secondary development 或完整 SDK 放在昂貴版本,使「買得到機器」不一定等於「能自由開發」。
X 上的反應更加兩極。前 OpenAI 政策研究主管 Miles Brundage 只用一句「大家仍然低估了機器人技術」表達驚訝;其他熱門留言則立即聯想到監控與軍事用途。宇樹在產品頁明確稱 AS2-W 是民用機器人,要求使用者不得危險改裝或用於危險目的,但一份使用聲明並不能取代出口規範、部署審查、遠端控制安全與責任歸屬。
從宣傳片走到工作現場,還要驗證什麼
AS2-W 的紙面規格已足以讓它成為值得追蹤的平台,但採購或研究團隊不該只看峰值。實際評估至少應包含:
- 用相同負載在柏油、碎石、草地、濕坡與樓梯重跑續航;
- 測量輪胎滑移、急停距離、跌倒後復原與斷線時的安全行為;
- 確認 X 與 EDU 版本的 SDK、原始感測資料、運算模組和保固差異;
- 驗證 IP54 在真實雨水與粉塵環境的維護週期,而不是把它誤當成可浸水;
- 盤點相機、麥克風、GPS、4G 與雲端 OTA 帶來的資安和個資風險;
- 要求供應商說明頁面標示為「開發測試中」的功能,哪些會隨交付提供。
如果第三方測試能重現接近 30 公里續航、16 公斤連續負載與複合地形移動,AS2-W 可能不只是吸睛展示,而是一台能真正跨越園區道路、樓梯與非鋪裝路面的移動感測平台。若價格、開發權限或耐久度不理想,它也可能停留在昂貴的展示機。下一個關鍵新聞不會是更驚險的影片,而是第一批客戶在普通工作日裡跑出了多少可靠里程。
資料來源與延伸閱讀
- Unitree:AS2-W 官方產品與參數頁
- Unitree 官方 X 發布貼文
- Unitree Robotics 官方 YouTube 展示
- Hacker News:Unitree As2-W 討論串
- ETH Zurich:ANYmal on Wheels
- arXiv:Energy-Efficient Omnidirectional Locomotion for Wheeled-Legged Robots
- Unitree:Go2-W 官方規格
- Unitree:B2-W 官方規格
網友熱門留言 (5)