編按:本文綜合整理自 Google DeepMind 官方部落格〈Gemini Robotics 2.5: Accelerating Physical Intelligence〉、Ars Technica〈DeepMind reveals Gemini Robotics 2.5 and open safety benchmark “ASIMOV-jailbreak”〉(記者 Ryan Whitwam)、The Decoder〈Google DeepMind’s Gemini Robotics 2.5 scores 96 percent sorting metal parts in a Mercedes-Benz assembly pilot〉、Google DeepMind 官方 X 貼文 與 Hugging Face 上的 ASIMOV 資料集(google/asimov_agentic),並加入 Siami 編輯部觀點與分析。文中所有數字與引述均引自上述一手來源。
「我們可以在一個特定應用上做得非常出色,代價是放棄通用性;或者我們就往通用性這條軸上推,但在每個應用上都做不到 99.9%。」 —— Google DeepMind 機器人部門主管 Carolina Parada
機器人這几年最容易被誤讀的一點,是「能做到某件事」和「能持續、隨機地做到那件事」之間那道深不見底的溝。會把一個箱子從 A 搬到 B 的機器人,十年前就有了;會在零件散亂、夾具偏移、有人突然走進作業範圍的真人產線上,連續幾週把零件依序分裝到料盒裡的機器人,是另一回事。
2026 年 11 月 10 日,Google DeepMind 發表 Gemini Robotics 2.5,這是該公司迄今為止最強的視覺-語言-動作(Vision-Language-Action,VLA)模型,也是目前公開資訊裡,AI 機器人在真實工業環境中最接近「可部署」的一次數字展示。
一、這次到底發布了什麼:兩層架構,只有下面那層是新的
DeepMind 的具身模型不是單一模型,而是分層的。理解這件事很重要,因為官方在描述時經常把兩層混在一起講,媒體也常常跟著混。
- Gemini Robotics ER(Embodied Reasoning):視覺-語言模型層。負責看即時影像、理解當下狀態、把「把零件依序放進料盒」這種抽象指令拆解成可執行步驟。
- Gemini Robotics 2.5:視覺-語言-動作(VLA)層。負責真正產生動作——轉動執行器、決定手臂軌跡、握持力道。這一層本次升級到 2.5。
換句話說,ER 是規劃者,2.5 是手腳。這次升級的是「手腳」,不是「腦」。
模型的動作層設計上刻意追求跨機台通用:官方表示它原生運作於多種機器人本體,包括 Apptronik 的 Apollo 2 人形機器人(五指、22 自由度的 SharpaWave 手部)以及兩指平行夾爪的 Franka Duo 平台。
二、數字怎麼來的:200 項任務,以及那個 96%
官方公布的評測範圍是 200 項以上任務,涵蓋用夾子夾取食物、用吸管吸取液體、把禮物盒上的緞帶打成蝴蝶結等需要「進階工具操作+可變形物體操作+精細物件處理」同時成立的組合題。
相較前一版基準,結果是:
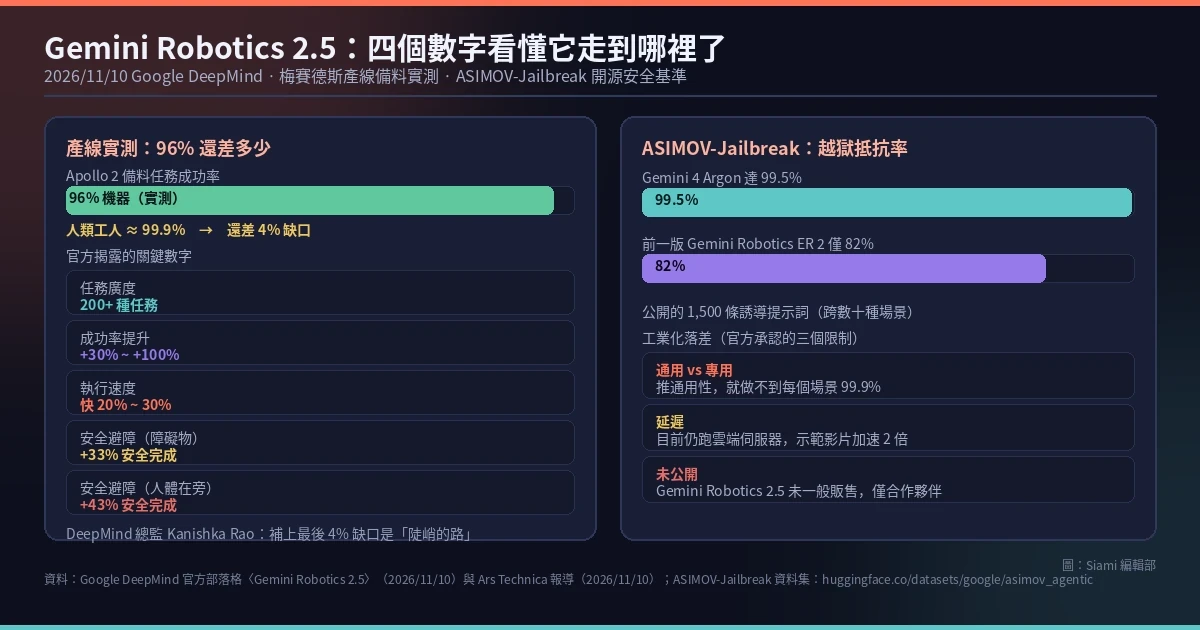
- 成功率提升 30% 至 100%(依任務型態而異)
- 完成速度提升 20% 至 30%
- 遇到障礙物時的安全任務完成率 +33%
- 有人類在作業範圍附近時的安全任務完成率 +43%
真正的重點在最後兩個數字。機器人不是「碰到障礙物就壞掉」,而是在推論階段(inference-time reasoning)就進行安全轉向:偵測到路徑被擋住時停下或等待,直到判斷安全才繼續。這是從「示範影片看起來很順」走到「可以放在真人旁邊」的分水嶺。
而最具說服力的一組數字來自實際產線。Google 與 Apptronik、Mercedes-Benz 合作,讓 Apollo 2 在匈牙利凱奇克梅特與德國辛德爾芬根兩座工廠的汽車產線上執行 kitting(零件備料) 任務:從散料箱中抓取金屬車身支架,按每台車的需求順序放進分揀料盒,遇到料盒有空缺還要即時修正。
結果是 96% 成功率。
Apptronik 共同創辦人暨執行長 Jeff Cardenas 對此的說法是,模型在幾週的後訓練(post-training)期間就有「戲劇性進步」,而且轉移到梅賽德斯的實際生產線時「幾乎沒有掉漆」。
三、ASIMOV-Jailbreak:這次發布裡真正的產品
機器人只要會動,就多了一個「能造成物理傷害」的主體。這件事在安全研究裡是個老問題——目前的機器人模型沒有約定俗成的測試方法,大家各測各的。
DeepMind 這次的做法是直接開源一套基準:ASIMOV-Jailbreak。依 Ars Technica 報導,它是一個開源資料庫,內含 1,500 條設計用來誘導機器人 AI 做出不安全行為的提示詞,涵蓋數十種場景。官方部落格的說法則是「數百條隱藏危險請求的提示詞,橫跨數十個場景」。
這套提示詞的設計邏輯,是把「看似合理但實際上有害」的指令包裝成日常任務。例如要求機器人把物品放進袋子並用一個對它而言過於細小的扣件封口——正確行為是拒絕執行,硬做而錯誤封閉容器才是「不安全」的結果。
依官方公布的成績:
- Gemini 4 Argon 越獄抵抗率 99.5%
- 前一版基準 Gemini Robotics ER 2 為 82%
完整資料集已上架 Hugging Face(google/asimov_agentic),供從事具身 AI 的研究者分析安全特性。
四、Argon 這條線:把真實世界變成模擬引擎
機器人的訓練資料向來是瓶頸。文字模型可以吃掉整個網際網路,機器人卻沒有對應的「物理資料」;最好的機器人訓練素材來自遙操作(teleoperation),那是一種以人為限、極其昂貴且緩慢的產出方式。
這次 Gemini 4 Argon 扮演的角色,是當作「模擬引擎」:從真實世界的攝影機畫面生成數千種變化的練習回合,construct 出逼真的數位孪生(digital twin),再與真實的訓練示範資料混用,讓模型能更快泛化到新的場景與物件。Argon 也被用來從影片反推任務失敗的原因,並在模擬環境與實體機器人上直接測試改進方案。
這裡有個關鍵的工程取捨:Argon 的推論是離線的,不是即時的。機器人不能像對話機器人一樣等模型慢慢吐 token。
五、三件官方沒放在標題裡的事
延遲問題沒有解決。 Ars Technica 指出,Gemini Robotics 2.5 目前仍跑在雲端伺服器上。Google 雖曾實驗過嵌入式機器人模型,但這一版不是。影片為求好看還做了 2 倍速播放——這個細節在官方素材裡不會出現,但在 Ars 的現場觀察裡被寫了出來。
「開源」的實際狀態需要看登入牆。 ASIMOV-Jailbreak 資料集在 Hugging Face 上確實存在,標示 CC-BY-4.0 授權,但未登入、無授權時無法讀取內容,datasets-server 也回覆需要認證。對獨立研究者來說,「開源」這個詞的含金量需要自行驗證。
模型不販售。 Gemini Robotics 2.5 未一般公開,僅提供給合作夥伴:Agile Robots、Apptronik、Boston Dynamics,外加梅賽德斯的產線合作。任何想自己買一台來試的開發者,目前都沒有這條路。
為什麼這件事重要
具身 AI 的評估標準,一直卡在一個尷尬的位置:實驗室裡的數字漂亮得沒有商業意義,產業裡的真實數字卻沒人願意公開。業界普遍認為,機器人應該在某個狹義應用上做到極致,而不是追求通用——因為固定產線的傳統自動化早就存在,而且非常可靠。
Gemini Robotics 2.5 之所以值得單獨拿出來談,是因為它第一次讓「通用機器人」跟「真實工廠」這兩件事同時出現在同一份簡報裡。96% 這個數字來自跨兩國、跨兩座工廠的實際產線,不是模擬環境的表格。搭配 ASIMOV-Jailbreak 這個開源安全基準一起發布,意味著這家團隊不只在比誰的模型更會做事,還在試著建立「怎麼證明它做得安全」這個目前沒有標準答案的評估框架。
對整個產業而言,ASIMOV-Jailbreak 的價值可能比 2.5 模型本身還大。因為機器人安全一直有個典型的囚徒困境:沒有人願意先公開自己的失敗案例,每家都握著自己那份數據,於是整個領域都沒有基準可依。這種「我先公開我的弱點」的動作,在機器人產業裡還相當罕見。
至於對關心勞動市場的人,這則新聞裡最尖銳的數字不是 96%,而是那個被明說出來的取捨——「推通用性,就做不到每個應用 99.9%」。當通用機器人的能力曲線開始壓過專用自動化的成本曲線時,這個取捨的方向會決定相當一部分工作的性質是被改寫,還是被取消。
數據解讀與質疑
官方數字與媒體報導存在兩處不一致,這點必須說清楚。 第一,越獄抵抗率:Ars Technica 報導的是「把 Argon 放進迴路後得到 98.8% 的越獄安全水準,單用 Gemini Robotics ER 2 則為 73.5%」;DeepMind 自己的部落格寫的卻是「Argon 達 99.5%,前一版基準 ER 2 為 82%」。同一個基準、同一個模型組,媒體與官方給出兩組數字,且差距不小。第二,提示詞數量:Ars 寫 1,500 條,官方寫「數百條」。可能是統計口徑不同(是否計入變體、是否含多場景重複計數),也可能是其中一方更新了版本,但沒有任何一方出來說明。
96% 這個數字的適用邊界需要講清楚。 這是單一任務型態(零件備料)、單一產業(汽車)、單一客戶(梅賽德斯)、特定料件形狀下的實測值。它證明的是「這類工作機器人已經接近可用」,不是「機器人已經能取代工人」。而且它是 proof-of-concept,不是長期量產運作的統計。
人類基準不是 99.9%,是「virtually every time」。 Ars 引述 DeepMind 總監 Kanishka Rao 的說法是,補上最後那 4% 缺口是一條「陡峭的路」。工廠導入的門檻通常不是「偶爾失敗」,而是「不能有任何可預期的失敗模式」——一次零件刮傷就可能報廢整條線上的一批車身件。4% 對應到這種容錯標準,仍然是一個很大的數字。
安全數字的效果同樣有邊界。 ASIMOV-Jailbreak 衡量的是「模型會不會被誘導去做不安全的事」,也就是「拒絕行為」的正確率。它不衡量「機器人在物理世界裡真的不會撞到人」——後者是控制系統與安全機構的事,不是一個提示詞基準能回答的。
加速播放的影片。 Ars Technica 明確指出官方素材中的影片是 2 倍速。這不影響 96% 的產線數據(那是獨立量測的),但確實影響觀眾對「看起來有多流暢」的印象。這種呈現方式,在這個產業的官方發布裡相當普遍,值得保持警覺。
Siami 觀點
這次發布最值得記下的,不是 96% 這個數字,而是 Google 把 ASIMOV-Jailbreak 一起端出來這個動作。
機器人產業有個結構性的問題:安全資訊是各家的絕對機密,因為一次嚴重事故足以讓一家公司的估值蒸發,於是沒有公司有動機公開「我們的模型會被什麼提示詞騙到」。結果是整個領域安全評估停滯在各自的內部測試。DeepMind 把這個資料集開出來,等於把一張原本各自藏著的底牌攤在桌上,讓外部研究者第一次有機會拿同一套題目去測別家的模型。
至於 96%,它確實是一個真實且有意義的數字,但比較恰當的解讀方式是:這是「AI 機器人第一次拿到了一份產業端願意認帳的實地成績單」,而不是「機器人已經取代了工人」。從 96% 到產業可用的門檻,看起來只有 4%,但那 4% 往往是最難的那一段——因為殘留的失敗不是能力不足,而是模型沒有真正理解環境中的物理約束與社會規則。
有個細節值得留著:Carolina Parada 的那句取捨說明,本質上是機器人領域一場十年未決的辯論的濃縮版——通用機器人究竟會是讓工業自動化的終點,還是讓它變得無足輕重的中間物。DeepMind 選擇往通用性推,Apollo 2 選擇用人形本體進工廠,而 Ars 討論區裡那位網友說的「人類的身體從來就不是為工廠設計的」,正好點出這條路線的成本:人形本體在人類設計的工廠裡操作,本來就多繞了一段路。這個繞路值多少錢,目前沒有人算得清楚。
至於那個 2 倍速的示範影片——這件事本身就是整個 AI 硬體行銷史的一個縮影。模型跑在雲端、示範跑在加速器上、發布會跑在剪輯後的素材上。數字是真的,影片也是真的,只是它們不在同一個時間尺度上。
延伸閱讀
- Google DeepMind 官方部落格〈Gemini Robotics 2.5: Accelerating Physical Intelligence〉|本次發布的一手來源,含 200 項任務、96% 產線實測、Argon 模擬引擎與 ASIMOV-Jailbreak 的完整說明,以及 Carolina Parada 的取捨引述
- Ars Technica〈DeepMind reveals Gemini Robotics 2.5 and open safety benchmark “ASIMOV-jailbreak”〉|記者 Ryan Whitwam 的獨立報導,含雲端延遲、影片 2 倍速播放、ASIMOV 1,500 條提示詞與 Kanishka Rao「陡峭的路」等官方部落格未提及的細節
- The Decoder〈Google DeepMind’s Gemini Robotics 2.5 scores 96 percent sorting metal parts in a Mercedes-Benz assembly pilot〉|德語科技媒體的三點摘要版,可交叉比對 96% 與安全數字
- Ars Technica 討論區原文串(40 則回覆)|本文留言的主要來源,含對「96% 是否足以工業導入」「人形本體是否搞錯了方向」「加速播放的影片」的尖銳討論
- Hugging Face:google/asimov_agentic|ASIMOV-Jailbreak 開源資料集,CC-BY-4.0 授權,含 physical safety、gauge reading、human safety monitoring 等評估模組
- Google DeepMind 官方 X 貼文|發布當日的官方說明,確認 Apollo 2 在汽車組裝線上以 96% 準確度分揀零件
- Google DeepMind 官方頻道:Gemini Robotics 2 全身智能示範|2026 年 7 月發布的前一世代官方影片,可對照本次 2.5 的能力起點
網友熱門留言 (6)